OAK-D Pro 空間 AI 雙目深度相機|主動結構光與邊緣運算視覺模組
Original price was: $5,400.00.$5,350.00Current price is: $5,350.00.
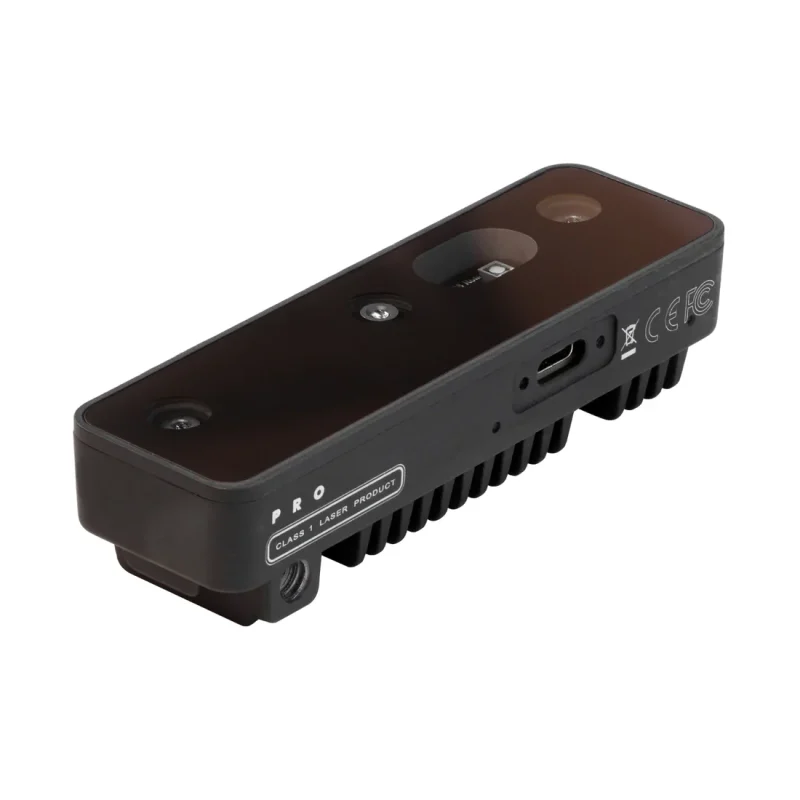
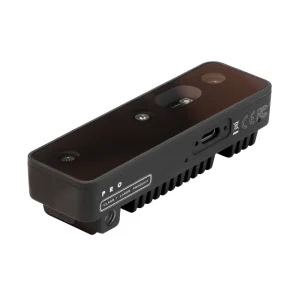
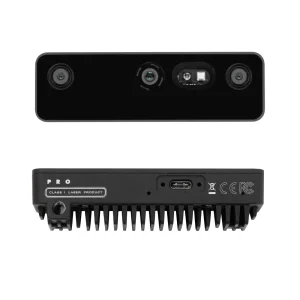
OAK-D Pro 整合雙目紅外相機、主動結構光投射器與 Intel Myriad X VPU,提供高達毫米級的精準主動深度感知。板載即時空間神經網路推理,專為自主移動機器人、空間 AI 與無人系統打造。
OAK-D Pro 空間 AI 雙目深度相機|主動結構光紅外立體視覺模組
🚀 核心技術優勢
- 主動結構光深度技術: 整合紅外散斑投影儀 (IR Dot Projector) 與紅外照明泛光燈,突破被動雙目在光滑白牆與全黑環境下的測距盲區,精度高達毫米級。
- 板載 Intel Myriad X VPU: 提供 4 TOPS 總運算力(1.4 TOPS 專屬 AI 推理),深度估算、立體匹配與空間物體辨識皆在相機端原生完成,零消耗主機資源。
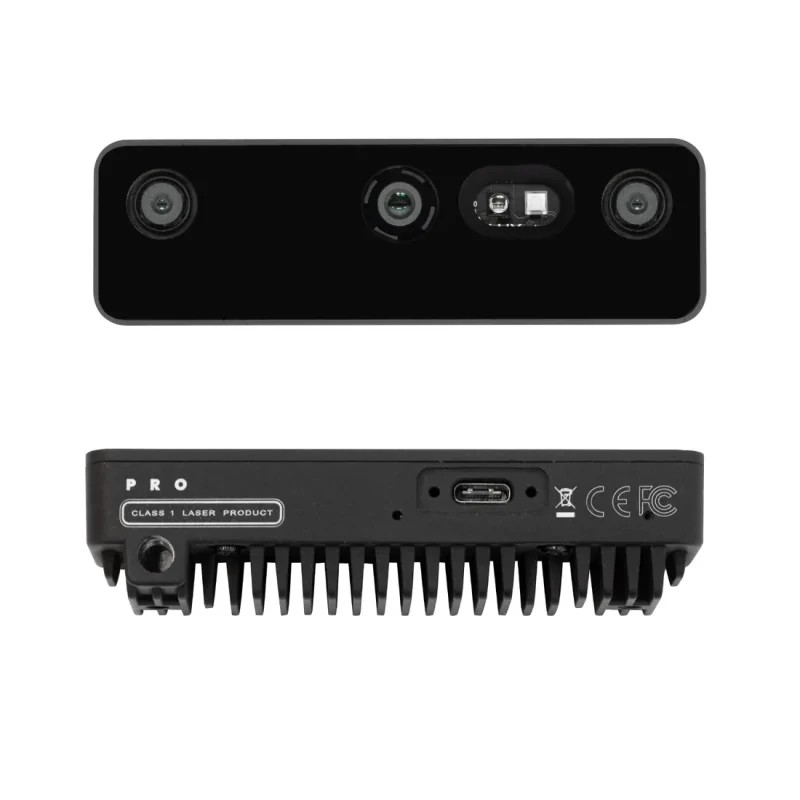
- 高規格三鏡頭視覺陣列: 配備 12MP Sony IMX378 高解析度彩色相機與雙目 1MP OmniVision OV9282 全局快門黑白相機(最高支援 120 FPS),消除高速動態偽影。
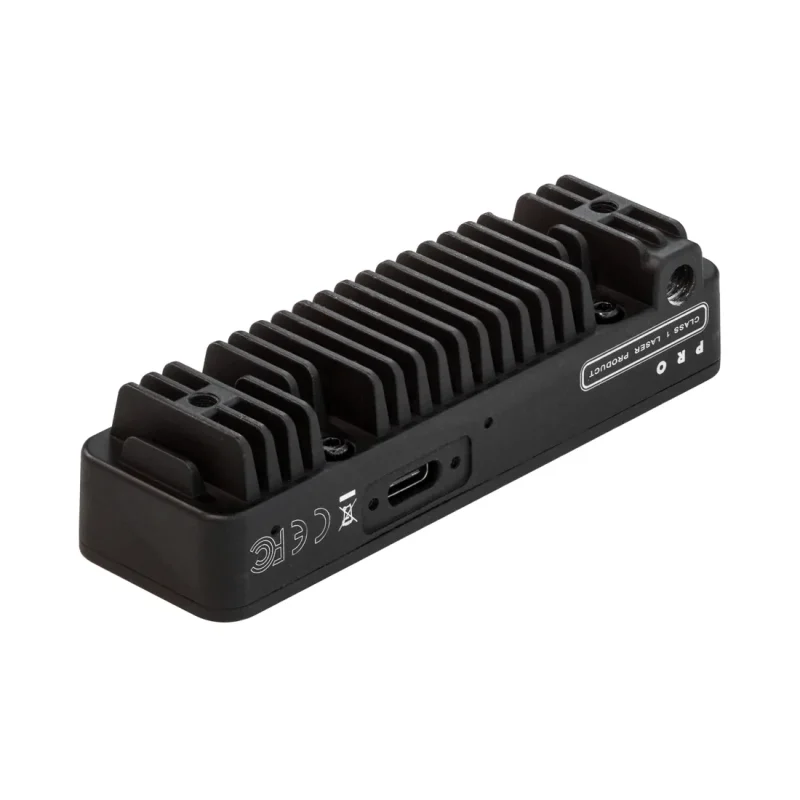
- 工業級硬體與開源生態: 採用陽極氧化金屬外殼配合散熱鰭片與康寧大猩猩玻璃面板,內建 6-DOF/9-DOF IMU 慣性單元,原生相容 DepthAI、OpenCV 及 ROS/ROS2 環境。
產品概述 | Overview
OAK-D Pro 是 Luxonis 與 OpenCV 官方聯合推薦的旗艦級空間 AI 視覺模組(Spatial AI Camera),專為解決邊緣運算與機器人自主導航中極其嚴苛的環境感知難題而打造。在傳統雙目立體視覺方案中,系統高度依賴自然環境紋理進行特徵匹配;一旦遇到單調的白牆、光滑無紋理的地板或微光暗部環境,傳統被動雙目便會出現嚴重的深度資訊缺失與點雲破洞。OAK-D Pro 引入了主動雙目紅外結構光技術,透過向目標場景發射肉眼不可見的高密度紅外散斑點陣,主動賦予物體表面立體幾何紋理,將立體測距的可靠度推進至工業級毫米水準。
作為邊緣感知領域的領航者,OAK-D Pro 徹底改變了「前端擷取、後端死算」的高延遲架構。透過內部搭載的 Intel Movidius Myriad X 視覺處理單元(VPU),相機可在設備本體上同步運行多個複雜神經網絡(如 YOLO 系列目標檢測、人體姿態估算、語意分割),並將檢測結果即時投影至三維空間座標軸(X, Y, Z)。主機單板電腦(如 Raspberry Pi 或工業 PC)無需分擔繁重的高解析度影像吞吐與矩陣計算,僅需透過單一 USB 3.0 介面接收結構化的空間標註中繼資料,使小型系統也能輕鬆實現複雜的空間 AI 與自主導航應用。
不論是部署於室內自主移動機器人(AMR)的避障建圖、工業自動化臂的 3D 引導抓取,還是無人載具的視覺里程計(VIO)融合,OAK-D Pro 都提供了從硬體防護、感測器融合到軟體管線的一站式成熟解決方案。
在選型評估時,許多開發者常猶豫於輕量化的 OAK-D-Lite 或傳統深度感測器(如 Intel RealSense D435i)。OAK-D-Lite 雖具備極高的入門性價比,但其僅採用被動雙目且無主動紅外輔助,在面對平滑白牆、無特徵通道及暗光倉儲時深度效果會大幅衰退;相較之下,OAK-D Pro 增設了主動式結構光雷射與紅外照明,有效填補無紋理死角。對比僅能輸出深度圖的傳統相機,OAK-D Pro 的不可替代性在於「板載空間 AI 推理能力」,能直接在相機內部輸出帶有 3D 空間座標的物體邊界框。若您的專案具備固定的主機算力且僅需純深度流,亦可評估純傳感模組;但若需要在邊緣端極度壓低 CPU 負載並追求最高等級的深度精準度,OAK-D Pro 無疑是現階段最具穩定性與性價比的工程首選。
功能特色 | Feature-Driven Solutions
● 主動結構光立體視覺 (Active Stereo Vision)
OAK-D Pro 內建經過人眼安全認證(Class 1 Laser)的紅外散斑投影儀,能在均勻平整的物體表面主動投射規律的點陣結構光;配合紅外泛光照明燈,即便在伸手不見五指的全黑環境中,依然能輸出密集且穩定的 3D 點雲與深度圖,大幅提升機器人建圖與避障的魯棒性。
● 板載空間 AI 加速與自定義模型部署 (Spatial AI Acceleration)
相機直接集成 4 TOPS 的 Intel Myriad X VPU,支援將主流深度學習模型(TensorFlow、PyTorch、ONNX、OpenVINO)無縫編譯並部署至相機內。系統可實現 30 FPS 以上的即時物件偵測,並將 RGB 空間特徵自動與深度圖完成像素級對齊,直接產出物體的精準 3D 空間物理座標。
● 全局快門雙目陣列與高速運動抗畸變
雙目紅外感測器採用 OmniVision OV9282 全局快門(Global Shutter)架構,取樣頻率最高可達 120 FPS。在高速移動載具、震動平台或旋轉機械臂作業時,能徹底消除傳統滾動快門所導致的果凍效應與幾何扭曲,為視覺里程計(VIO)與 SLAM 算法提供堅實的幾何基石。
● 工業級散熱封裝與空間感測融合 (IMU)
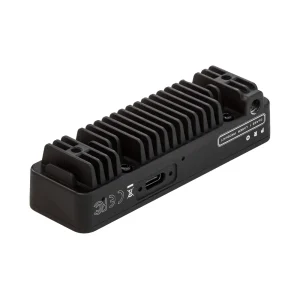
配備專業級金屬散熱外殼與表面散熱鰭片,前端覆蓋耐磨抗刮的康寧大猩猩玻璃,滿足長時間高負載運行的溫控需求。機身內部整合高精度 BNO086 / BMI270 慣性測量單元(IMU),提供精確的加速度與角速度反饋,加速實現高精度的 VINS-Fusion 與機器人姿態解算。
技術規格表 | Specifications
| 規格項目 | 詳細技術參數 |
|---|---|
| 產品名稱 | OAK-D Pro (Spatial AI Camera) |
| 深度探測技術 | 主動雙目紅外立體視覺 + 結構光散斑投影儀 + 紅外照明 |
| 核心處理器 (VPU) | Intel Movidius Myriad X (4 TOPS 總算力,1.4 TOPS 專用於神經網絡) |
| 主控 CPU | 無(協處理器架構,依賴主機驅動) |
| RGB 彩色相機規格 | Sony IMX378 12MP (4032 × 3040 @ 60 FPS) / 滾動快門 / 1/2.3 吋感光元件 |
| RGB 視場角 (FOV) | 對角 78° / 水平 66° / 垂直 55° |
| RGB 對焦配置 | 提供自動對焦 (AF, 8cm – ∞) 或 定焦 (FF, 50cm – ∞) 兩種版本 |
| 雙目紅外相機規格 | 雙目 OmniVision OV9282 1MP (1280 × 800 @ 120 FPS) / 全局快門 / 1/4 吋感光元件 |
| 雙目視場角 (FOV) | 對角 89.5° / 水平 80° / 垂直 55° (定焦 FF: 19.6cm – ∞) |
| 雙目基線距離 | 7.5 cm |
| 理論量測距離 | 0.2 公尺 至 35 公尺(有效工作範圍視環境光與解析度而定) |
| 慣性測量單元 (IMU) | 內建 BNO086 或 BMI270 慣性運動感測器 |
| 傳輸介面與功耗 | USB 3.0 Type-C (5V) / 運作功耗 2W 至 5.5W |
| 機身材質與尺寸重量 | 金屬鋁合金散熱外殼 + 康寧大猩猩玻璃 / 97 × 29.5 × 23.1 mm / 91 公克 |
| 固定安裝孔位 | 標準 1/4″ 三腳架螺紋接口,相容 VESA 螢幕壁掛支架 |
| 軟體生態相容 | DepthAI API (Python / C++)、OpenCV、ROS / ROS2、OpenVINO |
常見問題解答與深度解析 (FAQ)
被動雙目相機(如 OAK-D-Lite)必須依賴物體表面原有的對比度與紋理特徵來計算視差。遇到純白牆面、大理石拋光地面或大面積無紋理表面時,被動相機無法找到特徵匹配點,導致深度圖出現大片空洞或劇烈噪點。OAK-D Pro 配備主動紅外雷射點陣投影儀,能主動在物體表面打出不可見的散斑圖案,讓演算法在毫無特徵的平滑表面上也能精確計算出毫米級的立體深度。
選型主要取決於安裝環境的振動幅度與工作距離。AF(自動對焦)版本配備音圈馬達,在 50cm 以內的近距離辨識時能提供極為銳利精確的影像,適合桌面檢測與手持掃描;然而在無人機、履帶式機器人或高頻機械振動場合,AF 內部音圈容易因共振導致焦點漂移甚至機械疲勞。若您的專案涉及高頻振動或專注於 50cm 以外的中遠距離環境感知,建議優先選用結構穩固、無機械運動部件的 FF(定焦)版本。
OAK-D Pro 滿載運作時(同時開啟 IMX378 彩色串流、雙目 120FPS 深度運算、IR 點陣投影儀與 VPU 神經網絡推理)瞬間功耗可達 5W 以上。當連接至 Raspberry Pi 或供電能力較弱的主機 USB 埠時,單一連接線可能因電壓驟降而導致裝置重新啟動或報錯(例如 DepthAI 初始化失敗)。隨附的 Y 型轉接頭允許一端接入主機傳輸資料,另一端獨立連接 5V 外接電源適配器,確保設備在高強度負載下擁有長期穩定運行的電力供給。
Intel RealSense 是一顆專注於產生深度資訊的感測器,影像後處理、物件辨識及空間座標換算必須完全由主機的 CPU/GPU 承擔。而 OAK-D Pro 是一台完整的「邊緣空間 AI 電腦」,其板載的 Intel Myriad X VPU 不僅可以在相機內部即時產出高品質深度圖,更能直接執行 YOLO 等模型並將深度資訊與目標物體無縫綁定,直接輸出空間 3D Bounding Box。這使它能直接搭配算力微弱的嵌入式主機,實現傳統相機無法做到的輕量化架構。
完全支援。透過 Luxonis 提供的 DepthAI 工具鏈與 Intel OpenVINO 架構,開發者可以將使用 TensorFlow、PyTorch、Keras 或 ONNX 訓練的模型轉換為 Myriad X 專用的 `.blob` 二進制文件並載入相機運行。常見的 MobileNet-SSD、YOLOv5/v8、MediaPipe 人手辨識及人臉姿態估算皆有官方預編譯管線可直接調用。
官方維護了成熟的 `depthai-ros` 開源功能套件,支援 ROS 1 (Noetic) 以及 ROS 2 (Humble / Iron 等主流版本)。開發者可透過節點直接發布標準的 `/camera/rgb/image_raw`、`/camera/depth/image_raw`、`/camera/depth/color/points` (3D 點雲流) 以及帶有空間物理座標的檢測主題,能即插即用地整合至 Nav2、RTAB-Map 或 Cartographer 等建圖導航套件中。
OAK-D Pro 內建的 BNO086 / BMI270 感測器能在相機硬體時鐘同步下,即時輸出高頻率的 3 軸加速度與 3 軸角速度資料。在執行視覺慣性里程計(VIO)演算法(如 VINS-Fusion 或 ORB-SLAM3)時,高精度 IMU 數據能有效補償相機在劇烈旋轉或短暫特徵跟丟時的位姿推算,大幅降低累積漂移,是建構高精度 SLAM 系統的核心要素。
太陽光中含有高強度的自然紅外輻射,在戶外強光直射環境下,結構光雷射點陣的對比度會被陽光沖淡。然而,OAK-D Pro 採用的是「主動 + 雙目立體」混合架構:在室外強光下,環境自然光照充足、物體紋理顯著,相機會自動以高信噪比的被動立體匹配為主;而在室內暗光、陰影處或無紋理表面時,主動結構光則全面介入,確保室內外跨場景運作具備極高的適應力。
沒有硬性限制。DepthAI 跨平台 SDK 原生支援 Ubuntu、Debian(包含 Raspberry Pi OS)、Windows 10/11 以及 macOS。硬體層面相容 x86_64 架構主機、ARM64 嵌入式單板(如樹莓派、Jetson 系列平台)乃至工業物聯網閘道器,僅需確保主機提供 USB 3.0 介面與支援 Python 或 C++ 的編譯環境即可快速上手。
相關商品

ESP32鏡頭模組 GC2145 200萬像素


BBC Micro:bit V2.2 入門套裝


商品評價
目前沒有評價。